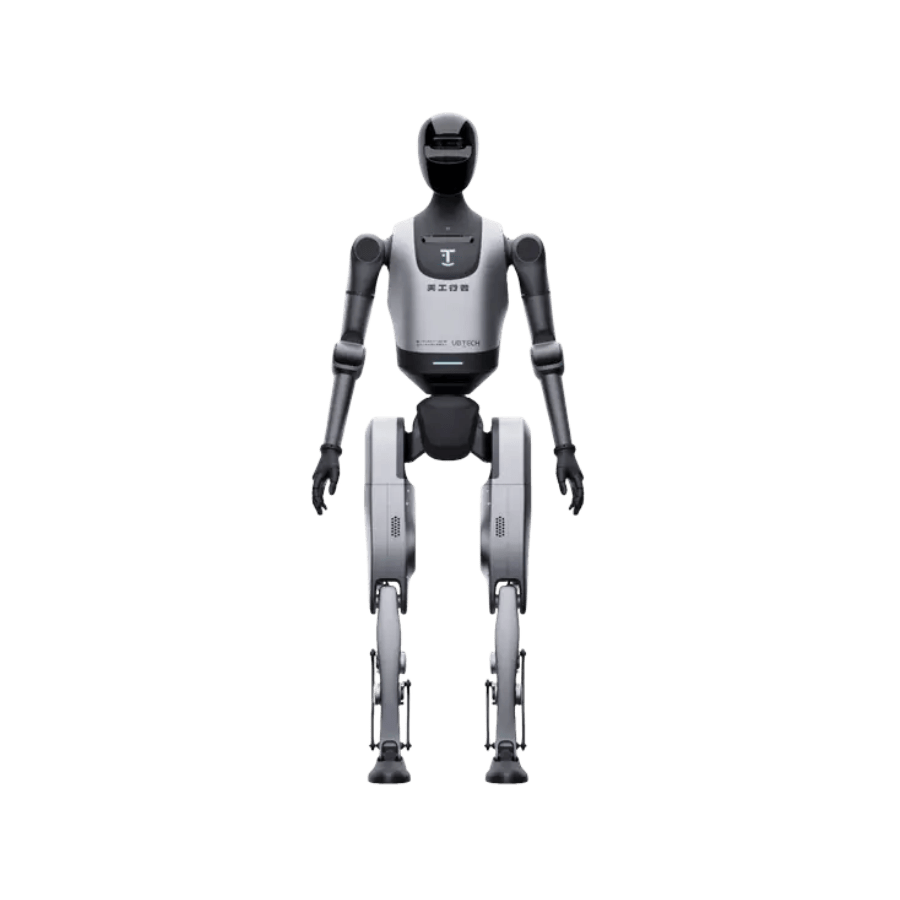
UBtech Walker Tienkung
Der UBTECH Walker Tienkung ist in zwei Ausführungen erhältlich: Voice & Vision und Embodied Intelligence. Die folgende Tabelle stellt beide Modelle direkt nebeneinander dar, um die Unterschiede klar erkennbar zu machen.
Datenblatt UBtech Walker Tienkung
Angaben aus dem Terra-Robotics-Produktprofil. Werte und Ausstattung hängen von Variante und Einsatzbedingungen ab.
Einsatzzeiten, Wege und heutiger Aufwand bestimmen, ob sich der Roboter rechnet. Eine individuelle Bewertung erhalten Sie mit dem Angebot.
Branchen & Anwendungsbeispiele →UBtech Walker Tienkung im Detail
Intralogistik & Lager
Transportiert Kisten und Material, unterstützt Kommissionierung und reduziert Laufwege im Lager.
Produktion & Montage
Reicht Teile an, übernimmt Zuarbeit an Linien und stabilisiert Abläufe bei Personalengpässen.
Qualitätsprüfung & Industrie 4.0
Führt visuelle Checks durch, dokumentiert Prozesse und unterstützt Rückverfolgbarkeit digital.
Retail & Showroom
Begrüßt Kunden, liefert Infos, führt zu Bereichen und sorgt für messbare Aufmerksamkeit am POS.
Facility Management & Service
Macht Rundgänge, Botengänge und Materialtransporte für effizientere Serviceprozesse im Gebäude.
Forschung & Bildung
Ideal für KI, Greif- und Interaktionstests sowie Prototyping in realitätsnahen Szenarien.
UBTECH Walker Tienkung - Vergleich der beiden Modellvarianten
Der UBTECH Walker Tienkung ist in zwei Ausführungen erhältlich: Voice & Vision und Embodied Intelligence. Die folgende Tabelle stellt beide Modelle direkt nebeneinander dar, um die Unterschiede klar erkennbar zu machen.
Hochdynamische Mobilität auf zwei Beinen
Der UBTECH Walker Tienkung ist ein humanoider Forschungsroboter, der für hochdynamische Lokomotion entwickelt wurde. Mit fein abgestimmten Antrieben, Ganzkörper-Balance und präziser Schrittplanung meistert er ebenen Boden, leichte Steigungen und unvorhersehbare Störungen und liefert damit eine realistische Testplattform für bipedale Algorithmen.
Intelligente Navigation in komplexen Umgebungen
Dank multimodaler Sensorik aus 3D-Kameras, LiDAR und Inertialsensoren erkennt der Walker Tienkung seine Umgebung in Echtzeit. Er erstellt Karten, plant Pfade zwischen Hindernissen und passt Geschwindigkeit sowie Körperhaltung dynamisch an – ideal für Indoor-Szenarien wie Labore, Versuchshallen oder Showcases.
Präzise Manipulation mit zwei Armen
Die beiden hochbeweglichen Roboterarme ermöglichen dem Walker Tienkung Greif- und Manipulationsaufgaben auf menschlichem Niveau. Türgriffe bedienen, Schalter betätigen, Objekte greifen oder Werkzeuge führen: Die Kombination aus feinfühliger Kraftregelung und taktiler Rückmeldung bildet die Basis für anspruchsvolle Manipulationsforschung.
KI-gestützte Wahrnehmung und Interaktion
Der Walker Tienkung verbindet klassische Bewegungsplanung mit KI-basierter Perzeption. Er erkennt Personen, Gesten und Objekte, reagiert auf Szenenänderungen und kann für HRI-Experimente mit Sprache oder Display-Interaktion erweitert werden. So lassen sich Mensch-Roboter-Interaktion und kooperative Szenarien realitätsnah testen.
Walker Tienkung
Der UB-Tech Walker Tienkung ist ein vollwertiger humanoider Roboter, der speziell für akademische Forschung, AI-Education und anspruchsvolle R&D-Projekte entwickelt wurde. Sein leistungsstarker zweibeiniger Antrieb, kombiniert mit fortschrittlicher Ganzkörperregelung, ermöglicht dynamisches Gehen, präzises Balancieren und das sichere Bewältigen unterschiedlichster Untergründe – von ebenen Laborflächen bis zu Rampen oder unebenen Testarealen
Dynamische Ganzkörper-Lokomotion
Der Walker Tienkung ist für schnelles, stabiles Gehen, Anfahren, Stoppen und Richtungswechsel optimiert. Die Ganzkörperregelung koordiniert Beine, Torso und Arme, um Energieverbrauch zu reduzieren und Stabilität auch bei Störungen zu sichern – ideal für Forschung an Running- und Push-Recovery-Algorithmen.
Präzise Greif- und Manipulationsfähigkeiten
Mehrgelenkige Arme und feinfühlige Hände erlauben komplexe Manipulationsaufgaben. Kraft-/Momentenregelung, Impedanzkontrolle und integrierte Sicherheitsgrenzen machen den Walker Tienkung zu einer vielseitigen Plattform für Greifstrategien, Objektübergaben und kooperative Aufgaben mit Menschen.
Multimodale 3D-Wahrnehmung
Der Sensor-Stack kombiniert Tiefen- und RGB-Kameras, LiDAR und IMU. Damit erstellt der Roboter 3D-Karten, erkennt Hindernisse, Stufen und Geländer und lokalisiert sich robust in wechselnden Umgebungen. Für KI-Projekte lassen sich Rohdaten für Semantic-Segmentation oder Pose-Estimation nutzen.
Offenes Software-Ökosystem
Mit ROS-Integration, offenen APIs und Simulationssupport (z. B. Gazebo/Isaac) lässt sich der Walker Tienkung in bestehende Forschungsumgebungen einbinden. Beispiel-Packages für Lokomotion, Armsteuerung und Wahrnehmung beschleunigen den Einstieg und dienen als Referenz für eigene Entwicklungen.
Sicherheitskonzept für HRI-Szenarien
Mehrstufige Sicherheitsfunktionen mit Not-Stop, Geschwindigkeitsprofilen und konfigurierbaren Zonen ermöglichen Versuche in Anwesenheit von Menschen. Kontaktkräfte lassen sich begrenzen, sodass Interaktionen wie Berührungsexperimente oder geführte Bewegungen kontrolliert durchgeführt werden können.
Skalierbare Cloud- und Edge-Integration
Der Walker Tienkung kann mit Edge-Servern oder Cloud-Diensten gekoppelt werden, um rechenintensive KI-Modelle auszulagern. Datenlogging, Teleoperation, Remote-Monitoring und Flottenversuche mit mehreren humanoiden Robotern werden so effizient unterstützt.
UBTECH Walker Tienkung – Humanoider Roboter für Forschung & Embodied AI
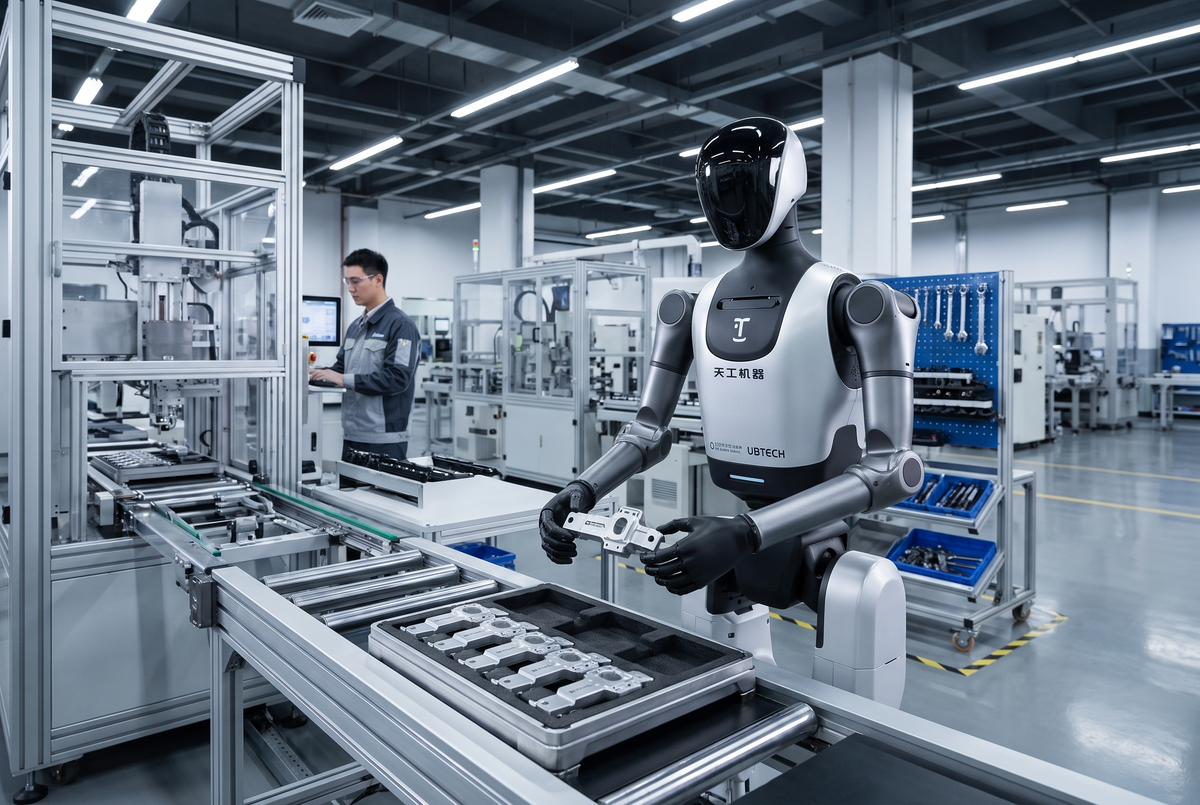
Der UBTECH Walker Tienkung ist eine Full-Size-Plattform für humanoide Robotik, künstliche Intelligenz, Forschung und sekundäre Entwicklung. Anders als humanoide Systeme, die primär für Demonstrationen oder vorgefertigte Abläufe konzipiert sind, richtet sich der Walker Tienkung besonders an Hochschulen, Forschungsinstitute, KI-Labore und Entwicklungsteams, die eigene Anwendungen für Embodied AI, mobile Manipulation, Bewegungssteuerung und Mensch-Roboter-Interaktion entwickeln möchten.
Mit einer Körperhöhe von rund 1,72 Metern besitzt der humanoide Roboter annähernd menschliche Proportionen. Dadurch können Bewegungsabläufe, Greifprozesse und Interaktionen in Umgebungen untersucht werden, die ursprünglich für Menschen ausgelegt wurden. Der Walker Tienkung wird in zwei unterschiedlichen Ausbaustufen geführt: Voice & Vision sowie Embodied Intelligence. Beide Varianten unterscheiden sich deutlich bei Freiheitsgraden, Rechenleistung, Manipulationsmöglichkeiten und Ausstattung.
Weitere humanoide Plattformen für Forschung und industrielle Erprobung finden Sie im Bereich humanoide Roboter.
Walker Tienkung Voice & Vision für Forschung und KI-Entwicklung
Die Variante Voice & Vision bildet den Einstieg in die Walker-Tienkung-Plattform. Sie verfügt über 21 Freiheitsgrade und ist insbesondere auf Forschung rund um zweibeinige Fortbewegung, Wahrnehmung, Sprachinteraktion und KI-gestützte Robotik ausgerichtet.
Für die Verarbeitung steht ein NVIDIA Jetson AGX Orin mit bis zu 275 TOPS zur Verfügung. Mehrere Depth-Kameras und eine hochpräzise IMU liefern Daten für Umgebungserfassung, Körperregelung und eigene Forschungsanwendungen. Zusätzlich unterstützt die Plattform Sprachinteraktion und bietet Schnittstellen für die weitere Softwareentwicklung.
Damit eignet sich der Walker Tienkung Voice & Vision beispielsweise für Forschungsprojekte zu autonomer Fortbewegung, Wahrnehmung, Navigation, Human-Robot-Interaction und intelligentem Verhalten.
Embodied Intelligence mit 42 Freiheitsgraden und Dexterous Hands
Für komplexere Forschungs- und Manipulationsaufgaben steht die Variante Walker Tienkung Embodied Intelligence zur Verfügung. Sie erweitert die Plattform auf insgesamt 42 Freiheitsgrade und ergänzt unter anderem 7-DoF-Arme sowie zwei geschickte Roboterhände mit jeweils sechs Freiheitsgraden.
Besonders relevant ist diese Ausstattung für Embodied-AI-Forschung, bei der künstliche Intelligenz nicht nur Informationen verarbeitet, sondern mit der physischen Umgebung interagieren soll. Der Roboter kann damit als Entwicklungsplattform für Greifen, Objektmanipulation, koordinierte Armbewegungen, Teleoperation und komplexere Ganzkörperaufgaben eingesetzt werden.
Zusätzlich stehen in dieser Ausbaustufe zwei NVIDIA Jetson AGX Orin mit zusammen bis zu 550 TOPS KI-Rechenleistung zur Verfügung. Ergänzende 6-Achsen-Kraftsensorik unterstützt Forschungsprojekte, bei denen physische Interaktion und kontrollierter Kontakt mit Objekten untersucht werden.
Für konkrete Anwendungen rund um Greifen, Robotermanipulation und Produktionsprozesse bietet der Bereich Montage & Handling weitere Informationen.
Offene Schnittstellen, ROS2 und sekundäre Entwicklung
Ein zentraler Vorteil des UBTECH Walker Tienkung ist der Entwicklungszugang. Die Plattform unterstützt eine offene Motor- und Sensor-API, ROS2 sowie Kommunikationsschnittstellen über CAN und EtherCAT mit hohen Regelraten. Damit können Forschungsteams eigene Software, Bewegungsregler und KI-Anwendungen entwickeln und auf reale Hardware übertragen.
Gerade für Hochschulen und Forschungsabteilungen ist dieser offene Ansatz entscheidend. Statt nur vorgefertigte Roboterfunktionen zu verwenden, können eigene Algorithmen für Wahrnehmung, Bewegungsplanung, Manipulation oder künstliche Intelligenz getestet werden.
Der Walker Tienkung eignet sich dadurch unter anderem für Forschung in den Bereichen Physical AI, Reinforcement Learning, Robot Vision, Motion Control, Teleoperation und humanoide Manipulation.
Für Bildungseinrichtungen und Forschungslabore bietet Terra Robotics zusätzlich weitere Educational Roboter sowie Lösungen für Schule & Universität.
Sensorik für Wahrnehmung und humanoide Interaktion
Humanoide Robotik benötigt ein präzises Zusammenspiel aus Bewegung, Sensorik und Software. Der Walker Tienkung nutzt mehrere Tiefenkameras sowie eine hochpräzise Inertialmesseinheit zur Erfassung von Umgebung und Eigenbewegung.
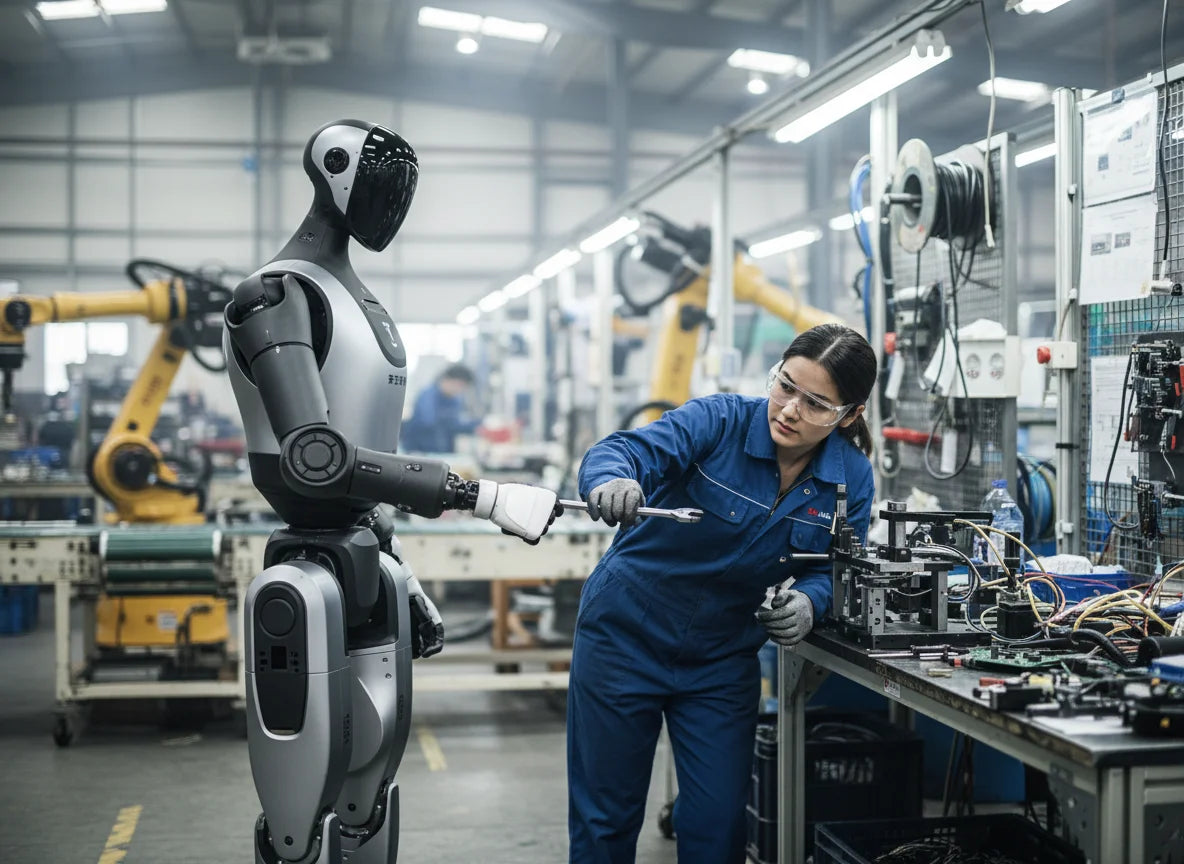
Diese Daten können beispielsweise genutzt werden, um Objekte zu erkennen, Bewegungsabläufe zu stabilisieren oder eigene Wahrnehmungsalgorithmen zu entwickeln. In der Embodied-Intelligence-Ausführung kommt zusätzliche Kraftsensorik hinzu.
Damit entsteht eine Plattform, auf der verschiedene Forschungsfelder miteinander verbunden werden können: Computer Vision erkennt die Umgebung, KI interpretiert die Situation und Bewegungssteuerung sowie Manipulation setzen die geplante Aktion physisch um.
Genau dieses Zusammenspiel ist ein wesentlicher Bestandteil moderner Embodied AI und Physical AI.
Mobile Manipulation mit humanoiden Robotern erforschen
Eine besondere Stärke humanoider Roboter liegt darin, Mobilität und Manipulation innerhalb einer Plattform zu kombinieren. Ein stationärer Roboterarm arbeitet immer an einem definierten Arbeitsplatz. Ein humanoider Roboter kann dagegen zwischen verschiedenen Bereichen wechseln und anschließend Manipulationsaufgaben ausführen.
Der Walker Tienkung bietet damit eine Forschungsplattform für mobile Manipulation. Denkbare Entwicklungsfelder sind das Greifen und Positionieren von Objekten, Materialübergaben, visuelle Prüfungen oder experimentelle Montage- und Handlingprozesse.
Solche Anwendungen befinden sich bei humanoiden Robotern vielfach noch in Forschung, Entwicklung und industriellen Pilotprojekten. Vor einem produktiven Einsatz müssen Prozess, Umgebung, Greiftechnik, Sicherheitskonzept und technische Integration deshalb individuell bewertet werden. Eure interne SEO-Systematik ordnet mobile Manipulation ebenfalls besonders Forschung, flexibler Produktion und variantenreichen Montageprozessen zu.
Weitere klassische Automatisierungssysteme und Roboterarme finden Sie unter Industrieroboter.
Walker Tienkung für Hochschulen und Robotikforschung
Besonders interessant ist die Plattform für Universitäten, Institute und industrielle Forschungsabteilungen. Humanoide Robotik vereint zahlreiche Disziplinen innerhalb eines einzigen Systems: künstliche Intelligenz, Mechatronik, Regelungstechnik, Computer Vision, Sensorfusion, Bewegungsplanung und Softwareentwicklung.
Studierende und Forschungsteams können deshalb nicht nur einzelne Algorithmen untersuchen, sondern das Zusammenspiel des vollständigen Robotersystems analysieren.
Der Walker Tienkung ist intern insbesondere für Universitäten und Forschung, Embodied AI, Robotik-Ausbildung sowie Manipulations- und Teleoperationsforschung eingeordnet.
UBTECH Walker Tienkung kaufen und Forschungsprojekt planen
Wer einen UBTECH Walker Tienkung kaufen oder in ein bestehendes Robotikprojekt integrieren möchte, sollte deshalb zunächst den konkreten Forschungs- und Entwicklungsbedarf definieren. Entscheidend sind unter anderem gewünschte Manipulationsfähigkeiten, KI-Rechenleistung, Sensorzugriff, Softwarestack und benötigte Entwicklungsfreiheit.
Terra Robotics unterstützt bei der Auswahl der passenden Konfiguration und bei der Einordnung des Roboters in den geplanten Anwendungsfall. Als UBTECH Plattform kann der Walker Tienkung mit weiteren Robotiklösungen für Forschung, Bildung und industrielle Automation verglichen werden.
Damit bietet der Walker Tienkung insbesondere für Unternehmen, Hochschulen und Forschungseinrichtungen eine leistungsfähige Grundlage, um humanoide Robotik, Embodied AI und Physical AI nicht nur zu demonstrieren, sondern auf realer Full-Size-Hardware weiterzuentwickeln.
Anrufen 05732 8411620 E-Mail mail@terra-robotics.de Bedarf ermitteln In 60 Sekunden starten Reseller werden Programm & Vorteile
terra-robotics.de
Häufige Fragen
Für welche Einsatzbereiche eignet sich der UBtech Walker Tienkung?
Der UBtech Walker Tienkung eignet sich für akademische Forschung, AI-Education, Robotikentwicklung, KI-Labore, Innovationszentren, Industrie 4.0, Intralogistik, Produktion, Qualitätsprüfung, Retail, Showrooms und Facility-Management-Szenarien. Terra Robotics positioniert den humanoiden Roboter besonders für Projekte, in denen dynamische zweibeinige Bewegung, Mobile Manipulation, Mensch-Roboter-Interaktion und KI-gestützte Autonomie realitätsnah getestet werden sollen.
Was ist der UBtech Walker Tienkung?
Der UBtech Walker Tienkung ist ein humanoider Hochleistungsroboter von UBtech für Forschung, Entwicklung, AI-Education und anspruchsvolle Demonstrationen. Er kombiniert bipedale Lokomotion, Ganzkörper-Balance, 3D-Wahrnehmung, offene Software-Schnittstellen und je nach Variante erweiterte Manipulationsfähigkeiten für reale Tests in Laboren, Versuchshallen und Innovationsumgebungen.
Was ist der Unterschied zwischen UBtech Walker Tienkung Voice & Vision und Embodied Intelligence?
Der UBtech Walker Tienkung Voice & Vision ist auf humanoide Bewegung, Sprachinteraktion, visionbasierte Navigation, LLM/VLM-Integration und offene Motor- sowie Sensor-APIs ausgelegt. Die Variante Embodied Intelligence erweitert dieses Konzept um mehr Freiheitsgrade, ein Kopfmodul, 7-DOF-Arme, 6-DOF-Dexterous-Hands, 6-Achsen-Kraftsensoren und stärkere KI-Rechenleistung für Hand-Auge-Koordination, Präzisionsmanipulation und verkörperte KI.
Passt der UBtech Walker Tienkung zu Ihrer Aufgabe?
Beschreiben Sie Einsatz, Wege und Stückzahlen – wir prüfen die passende Ausführung und machen Ihnen ein konkretes Angebot. Unverbindlich, Rückmeldung innerhalb eines Werktags.