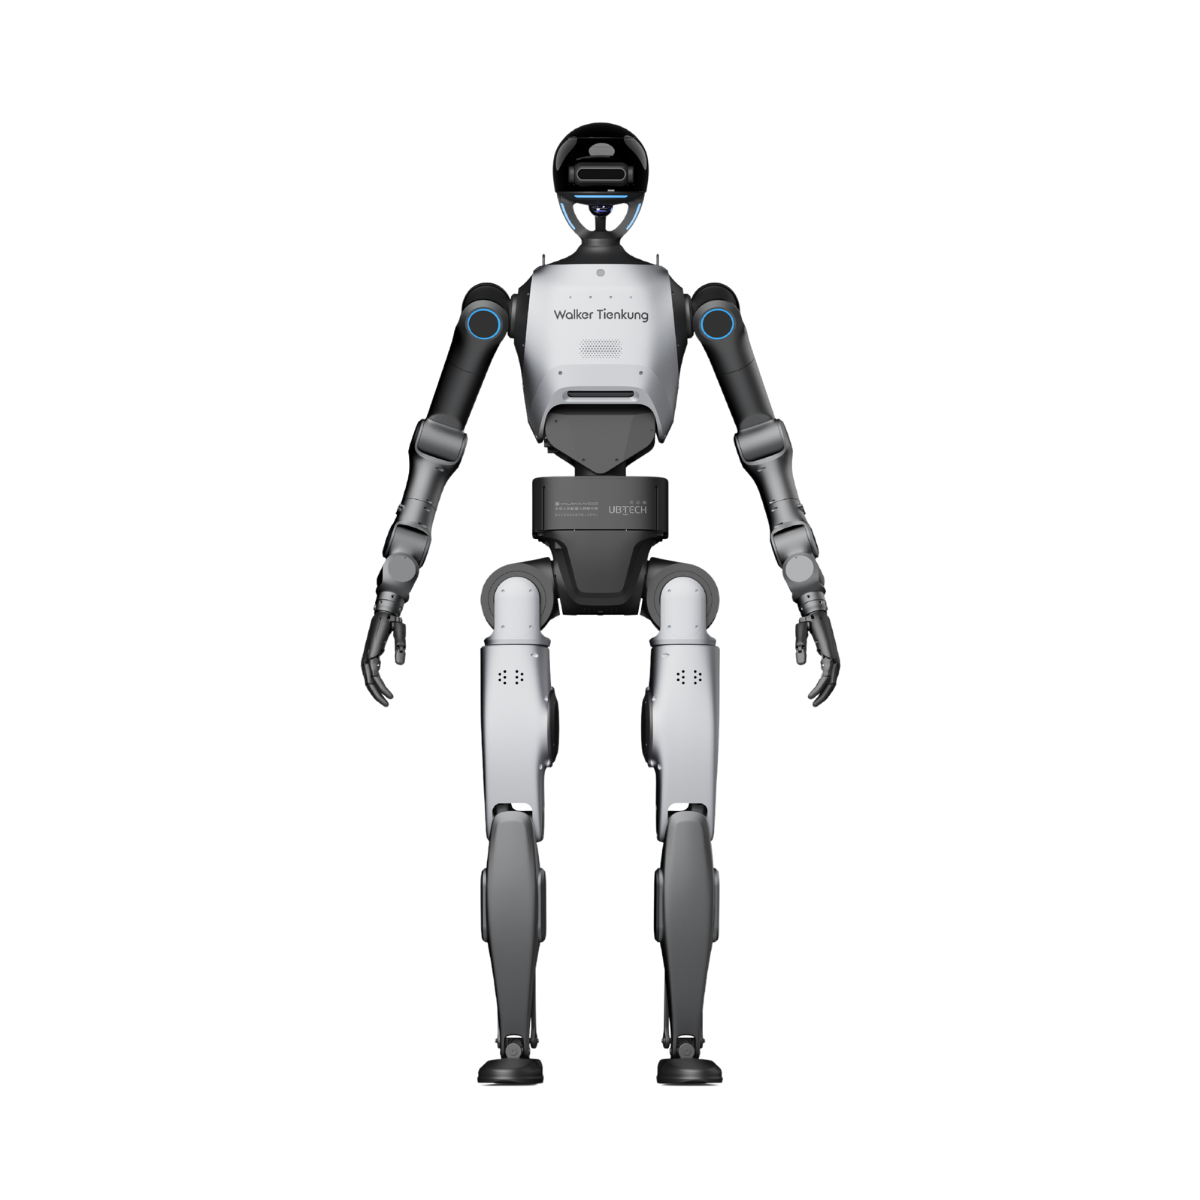
UBtech Walker Tienkung DEX Humanoider Roboter (Inklusive Hebegestell)
Der UBtech Walker Tiangong DEX ist ein hochmoderner, zweibeiniger humanoider Roboter, der speziell für komplexe Automatisierungs- und Montageaufgaben in fortschrittlichen Fertigungsumgebungen entwickelt wurde. Mit einer Körpergröße von ca. 163 cm und einem Eigengewicht von rund 53 kg verbindet er vollkommen autonomes, dynamisches Gehen mit präziser dextröser Manipulation. Er ist die ideale Lösung für Industrieunternehmen, die hochflexible Automatisierung an menschlichen Arbeitsplätzen realisieren möchten.
Datenblatt UBtech Walker Tienkung DEX Humanoider Roboter (Inklusive Hebegestell)
Angaben aus dem Terra-Robotics-Produktprofil. Werte und Ausstattung hängen von Variante und Einsatzbedingungen ab.
Einsatzzeiten, Wege und heutiger Aufwand bestimmen, ob sich der Roboter rechnet. Eine individuelle Bewertung erhalten Sie mit dem Angebot.
Branchen & Anwendungsbeispiele →UBtech Walker Tienkung DEX Humanoider Roboter (Inklusive Hebegestell) im Detail
Physical AI & Embodied AI
Ermöglicht Forschung an lernenden Robotersystemen, die Wahrnehmung, Planung und physische Aktionen miteinander verbinden.
Lokomotion & Ganzkörpersteuerung
Dient zur Entwicklung und Erprobung von Gehen, Balance, dynamischen Bewegungen und koordinierter Ganzkörperkontrolle.
Greifen & Manipulation
Unterstützt Forschung an präzisem Greifen, Objektmanipulation und koordinierter Arm-Hand-Steuerung.
Wahrnehmung & Navigation
Ermöglicht Tests zu visueller Wahrnehmung, räumlicher Orientierung, Navigation und autonomem Verhalten.
Simulation & Sim-to-Real
SDK, ROS 2 und URDF schaffen eine offene Grundlage für Simulation, Regelungsentwicklung und Sim-to-Real-Experimente.
Forschung & Hochschullehre
Bietet Hochschulen und Forschungsteams eine praxisnahe Plattform für Robotik, KI, Regelungstechnik und autonome Systeme.
UBtech Walker Tiangong DEX Humanoider Roboter: Bionische Exzellenz für die Smart-Factory der nächsten Generation
Der UBtech Walker Tiangong DEX ist ein hochmoderner, zweibeiniger humanoider Roboter, der speziell für komplexe Automatisierungs- und Montageaufgaben in fortschrittlichen Fertigungsumgebungen entwickelt wurde. Mit einer Körpergröße von ca. 163 cm und einem Eigengewicht von rund 53 kg verbindet er vollkommen autonomes, dynamisches Gehen mit präziser dextröser Manipulation. Er ist die ideale Lösung für Industrieunternehmen, die hochflexible Automatisierung an menschlichen Arbeitsplätzen realisieren möchten.
Highlights der UBtech Walker Tiangong DEX Bionik & Kinematik
- Vollbipedale Beweglichkeit: Die hochentwickelte Beinkinematik ermöglicht stabilen, dynamischen Lauf auf unebenen Böden sowie das Bewältigen von Stufen und Hindernissen.
- Dextröse Hände (DEX): Feinmotorische Greifhände mit mehrgliedrigen Fingern und integrierter Taktilsensorik erlauben das sichere Handhaben empfindlicher Werkzeuge und kleiner Komponenten.
- Hohe Gelenk-Dynamik: Leistungsstarke, eigenentwickelte Gelenkaktoren bieten hohe Drehmomentdichte und schnelle Ansprechzeiten für flüssige, naturgetreue Bewegungen.
- Robustes Leichtbaudesign: Eine gewichtsoptimierte Chassis-Struktur sorgt bei hoher Steifigkeit für maximale Energieeffizienz und verlängerte Betriebszeiten.
Highlights des UBtech Walker Tiangong DEX KI- & Autonomiesystems
- Perzeption in Echtzeit: Multi-Sensor-Fusion aus Stereo-Kameras, 3D-LiDAR und Tiefensensoren ermöglicht eine präzise Umgebungs- und Objekterkennung.
- Autonome Pfadplanung: Integrierte SLAM-Algorithmen und Hindernisvermeidung garantieren ein sicheres Manövrieren in dynamischen Produktionsumgebungen.
- Ganzkörper-Sicherheitssteuerung: Intelligente Kraft- und Nachgiebigkeitsregelung schützt Mensch und Maschine bei der kollaborativen Zusammenarbeit.
- Industrielle Konnektivität: Nahtlose Einbindung in bestehende Fleet-Management- und Smart-Factory-Systeme über Hochgeschwindigkeits-WLAN und 5G-Netzwerke.
Vorteil für Profis: Der UBtech Walker Tiangong DEX etabliert eine neue Klasse bipedaler Roboter, die durch die Verbindung aus natürlicher Geh-Mobilität in menschengerechten Umgebungen und hochpräzisen dextrösen Händen starre Automationsgrenzen aufbricht und flexible Einsatzmöglichkeiten in der Smart Factory schafft.
Präzises Greifen mit dexterösen Händen
Die beweglichen Arme und fünfgliedrigen Roboterhände ermöglichen präzises Greifen und Manipulieren. Damit eignet sich der Walker Tienkung DEX für Forschung an Arm-Hand-Koordination, Objektinteraktion und komplexen Bewegungsabläufen.
GANZKÖRPERDYNAMIK
Humanoide Beweglichkeit mit hoher Dynamik
Mit 31 Freiheitsgraden im Körper, einer flexiblen 3-Achs-Taille und bis zu 400 Nm Spitzendrehmoment ermöglicht der Walker Tienkung DEX dynamische, koordinierte und menschenähnliche Ganzkörperbewegungen.
KI & MULTIMODALE WAHRNEHMUNG
Bis zu 2070 TOPS für Physical AI
Mit bis zu 2070 TOPS Rechenleistung und multimodaler Wahrnehmung bietet der Walker Tienkung DEX eine leistungsfähige Basis für KI-Modelle, autonome Entscheidungen und Forschung an Embodied beziehungsweise Physical AI.
OFFENE FORSCHUNGSPLATTFORM
ROS 2 und offene Schnittstellen für Entwicklung
ROS 2, offene Ganzkörper-Motorsteuerung, Sensorschnittstellen und ein verfügbares URDF-Modell ermöglichen eigene Algorithmen, Simulationen und individuelle Forschungsprojekte direkt auf der Plattform.
31-Achs-Ganzkörpersteuerung
31 Achsen ermöglichen koordinierte, menschenähnliche Bewegungen von Beinen, Armen, Taille und Kopf.
Bis zu 400 Nm Drehmoment
Hochleistungs-Gelenke liefern bis zu 400 Nm und unterstützen kraftvolle, dynamische Ganzkörperbewegungen.
2070 TOPS KI-Rechenleistung
NVIDIA Jetson AGX Thor ermöglicht mit bis zu 2070 TOPS anspruchsvolle KI-Modelle direkt auf dem Roboter.
Multimodale 3D-Wahrnehmung
RGBD-Kameras, LiDAR und weitere Sensoroptionen unterstützen räumliche Wahrnehmung und autonome KI-Anwendungen.
ROS 2 & offene Entwicklung
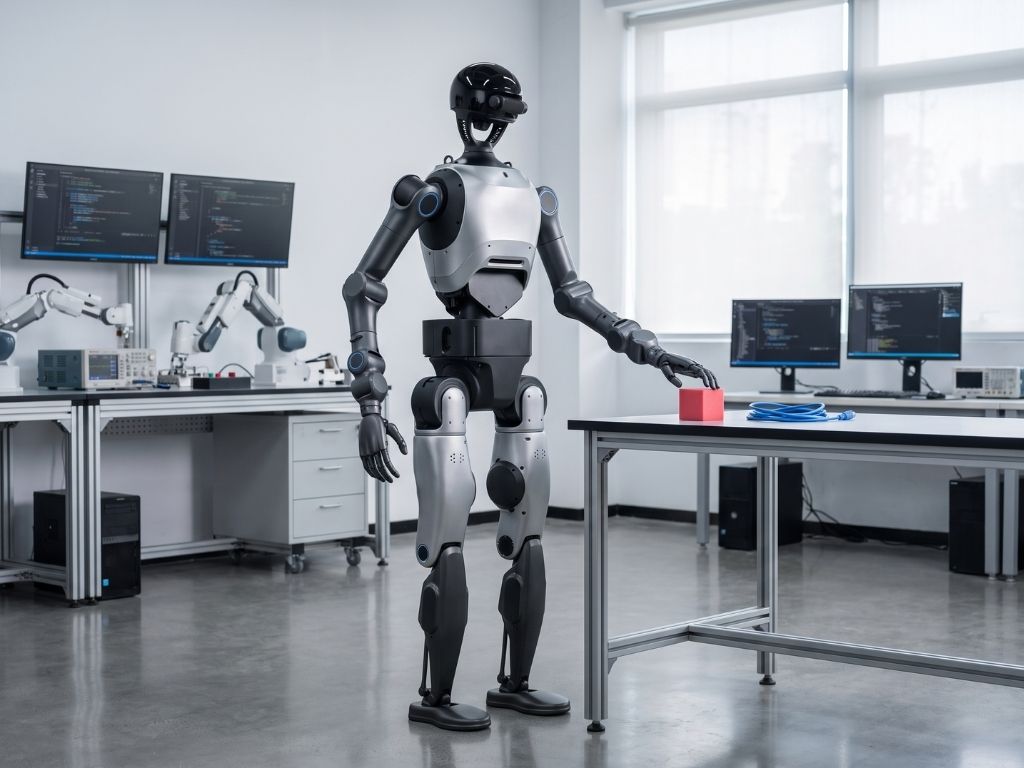
Offene Motor- und Sensorschnittstellen, SDK, URDF und ROS 2 schaffen maximale Freiheit für eigene Entwicklungen.
Dexteröse Manipulation
Dexteröse Hände erweitern die Plattform für präzises Greifen, Werkzeughandling und anspruchsvolle Manipulationsforschung.
UBTECH Walker Tienkung DEX – Humanoider Forschungsroboter für Physical AI & Embodied AI
Der UBTECH Walker Tienkung DEX ist eine vollformatige humanoide Forschungsplattform für Hochschulen, Forschungseinrichtungen, Entwickler und Unternehmen, die an der nächsten Generation intelligenter Robotik arbeiten. Im Mittelpunkt stehen Physical AI, Embodied AI, humanoide Lokomotion, Robot Learning und dexteröse Manipulation. Anders als ein klassischer Serviceroboter ist der Walker Tienkung DEX konsequent als offene Entwicklungsplattform ausgelegt, auf der eigene Algorithmen, Bewegungsstrategien und KI-Modelle unter realen Bedingungen getestet werden können.
Mit einer humanoiden Körpergröße von rund 170 cm, 31 Freiheitsgraden ohne die dexterösen Hände und einer KI-Rechenleistung von bis zu 2070 TOPS bildet der Roboter eine leistungsfähige Basis für anspruchsvolle Forschungsprojekte. Weitere Robotiklösungen des Herstellers findest du auf unserer Übersichtsseite zu UBTECH Robotern.
Full-Size Humanoid Robot für realitätsnahe Forschung
Ein entscheidender Vorteil des Walker Tienkung DEX ist sein menschenähnlicher Aufbau. Statt Algorithmen ausschließlich auf kleinen Laborplattformen oder in Simulationen zu testen, können Bewegungsplanung und KI auf einem vollformatigen humanoiden Roboter untersucht werden.
Die Beine verfügen über jeweils sechs Freiheitsgrade, die Arme über jeweils sieben Freiheitsgrade. Hinzu kommt eine bewegliche Taille, wodurch komplexe Ganzkörperbewegungen und koordinierte Bewegungsabläufe möglich werden. Der Aufbau eignet sich damit insbesondere für Forschung an humanoider Lokomotion, Balance, Ganzkörperregelung und Mensch-Roboter-Interaktion.
Wer weitere Plattformen für Forschung, Industrie und humanoide Automatisierung vergleichen möchte, findet diese in unserer Übersicht zu humanoiden Robotern.
Dexteröse Hände für Greifen und Manipulation
Das „DEX“ im Walker Tienkung DEX steht besonders für den erweiterten Fokus auf dexteröse Manipulation. Mehrgliedrige Roboterhände ermöglichen die Entwicklung komplexerer Greif- und Interaktionsstrategien als klassische einfache Greifer.
Damit können Forschungsteams beispielsweise untersuchen, wie ein humanoider Roboter Objekte erkennt, geeignete Greifpunkte berechnet, Gegenstände aufnimmt und anschließend kontrolliert manipuliert. Relevant ist dies unter anderem für Pick & Place, Werkzeughandling, Sortierung, Montageexperimente und das Trainieren lernbasierter Manipulationsstrategien.
Die Kombination aus zwei beweglichen Armen und dexterösen Händen macht den Walker Tienkung DEX besonders interessant für Arm-Hand-Koordination, Robot Learning und Vision-Based Manipulation. Auch für industrielle Forschungsprojekte rund um flexible Montage und Materialhandling ergeben sich dadurch zahlreiche Möglichkeiten. Passende Anwendungsbeispiele findest du im Bereich Montage & Handling.
Bis zu 2070 TOPS für KI direkt auf dem Roboter
Moderne Embodied-AI-Anwendungen benötigen erhebliche Rechenleistung. Der Walker Tienkung DEX kann mit einer NVIDIA Jetson AGX Thor Plattform und bis zu 2070 TOPS KI-Rechenleistung ausgestattet werden. Dadurch lassen sich auch anspruchsvollere Wahrnehmungs-, Entscheidungs- und KI-Modelle direkt auf der Robotikplattform verarbeiten.
Das ist insbesondere für Physical AI relevant. Während klassische KI-Systeme Informationen ausschließlich digital verarbeiten, muss ein humanoider Roboter Wahrnehmung und Entscheidungen unmittelbar in physische Aktionen übersetzen. Kamera- und Sensordaten können beispielsweise analysiert werden, um daraus Bewegungen, Greifstrategien oder die nächste Aktion abzuleiten.
Dadurch eignet sich der Walker Tienkung DEX als Forschungsplattform für multimodale KI, Vision-Language-Modelle, autonome Entscheidungsprozesse und neue Formen der Mensch-Roboter-Interaktion.
Offene Plattform mit ROS 2, SDK und URDF
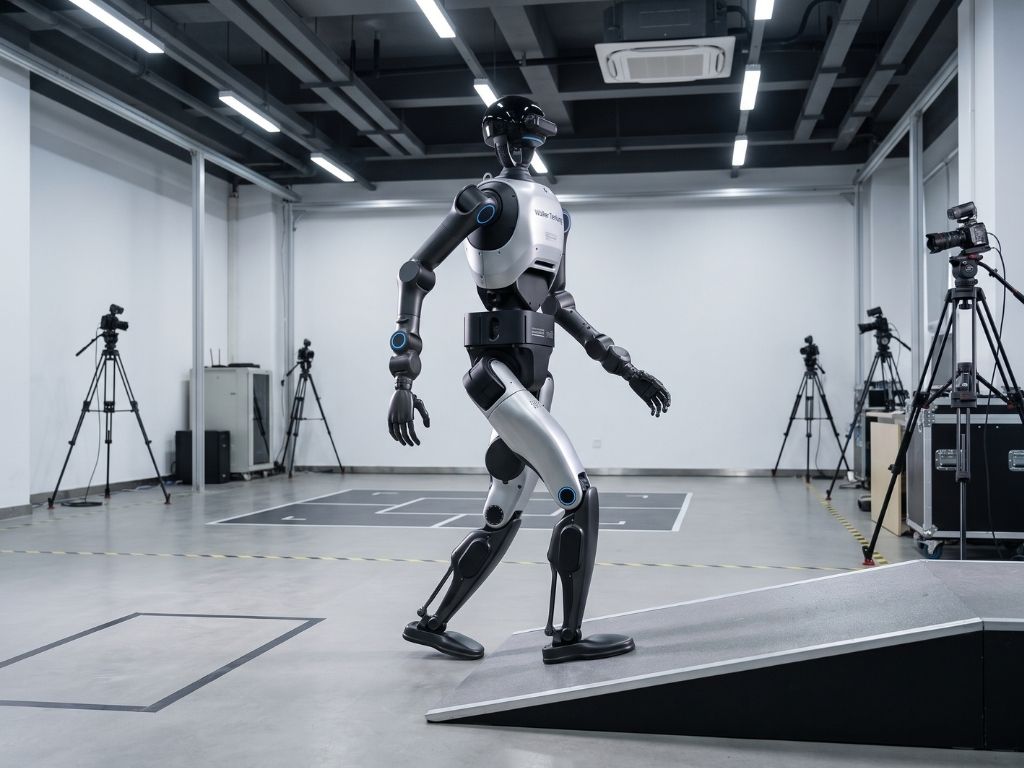
Eine der wichtigsten Eigenschaften des Walker Tienkung DEX ist seine offene Entwicklungsumgebung. Die Plattform unterstützt ROS 2 und stellt offene Schnittstellen für Gelenke und Sensoren zur Verfügung. Zusätzlich stehen Entwicklungsressourcen, Beispielcode und hochauflösende URDF-Modelle bereit.
Dadurch können Entwickler eigene Controller, Bewegungsalgorithmen, Wahrnehmungssysteme und KI-Workflows implementieren. Das vollständige URDF-Modell enthält kinematische und dynamische Beschreibungen, visuelle Modelle sowie Collision Meshes und lässt sich unter anderem für Visualisierung und Simulation verwenden.
Gerade für Universitäten und Forschungseinrichtungen reduziert eine offene Plattform den Aufwand erheblich, weil nicht jede grundlegende Schnittstelle selbst entwickelt werden muss.
Simulation, Reinforcement Learning und Sim-to-Real
Bevor neue Bewegungen oder KI-Algorithmen auf einem realen humanoiden Roboter ausgeführt werden, können diese zunächst in einer Simulationsumgebung getestet werden. UBTECH stellt hierfür unter anderem URDF-Modelle und offene Trainingsframeworks bereit.
Unterstützt werden Forschungsansätze rund um Reinforcement Learning, Embodied Manipulation und Sim-to-Real-Transfer. Dabei können Bewegungsstrategien zunächst virtuell trainiert und anschließend auf den realen Walker Tienkung DEX übertragen und weiter optimiert werden.
Dieser Workflow ist besonders für moderne Robotikforschung relevant, da große Mengen an Trainingsdaten erzeugt werden können, ohne jede Bewegung direkt am physischen Roboter durchführen zu müssen.
Teleoperation und Datenerfassung für Robot Learning
Auch Teleoperation und Data Collection spielen bei der Entwicklung humanoider Robotik eine wichtige Rolle. Der Walker Tienkung DEX unterstützt entsprechende Entwicklungsworkflows, sodass menschliche Bewegungs- und Demonstrationsdaten für Forschungsprojekte erfasst werden können.
Solche Daten bilden eine Grundlage für Imitation Learning und andere lernbasierte Verfahren. Ein Mensch kann beispielsweise demonstrieren, wie ein bestimmtes Objekt gegriffen oder eine Aufgabe ausgeführt wird. Diese Demonstrationen können anschließend als Trainingsdaten für KI-Modelle verwendet werden.
UBTECH beschreibt darüber hinaus Datensätze mit RGB-D-Aufnahmen, Roboterzuständen, Endeffektor-Daten und natürlichsprachlichen Aufgabenbeschreibungen als Teil seiner offenen Embodied-AI-Ausrichtung.
Forschungsplattform für Hochschulen und Entwicklungsteams
Der Walker Tienkung DEX richtet sich besonders an Hochschulen, Forschungsinstitute, Robotiklabore und Unternehmensbereiche für Research & Development. Themen wie Bewegungssteuerung, künstliche Intelligenz, Sensorfusion, Robot Learning, Greifplanung und autonome Robotik können auf einer gemeinsamen Full-Size-Plattform untersucht werden.
Damit eignet sich der Roboter sowohl für wissenschaftliche Forschungsprojekte als auch für praxisorientierte Lehrveranstaltungen und Entwicklungsprojekte. Weitere Systeme speziell für Lehre, Hochschulen und Robotikausbildung findest du bei unseren Educational Robotern.
UBTECH Walker Tienkung DEX für Physical-AI-Projekte einsetzen
Der UBTECH Walker Tienkung DEX verbindet humanoide Ganzkörperbewegung, leistungsfähige KI-Hardware, dexteröse Manipulation und eine offene Entwicklungsarchitektur. Dadurch entsteht eine Plattform, auf der neue Ansätze der Physical AI nicht nur simuliert, sondern auf einem realen humanoiden System untersucht werden können.
Ob Reinforcement Learning, Sim-to-Real, Teleoperation, autonome Manipulation, humanoide Lokomotion oder multimodale KI: Welche Konfiguration sinnvoll ist, hängt vom jeweiligen Forschungsziel ab. Terra Robotics unterstützt bei der Auswahl, Konfiguration und Integration des Walker Tienkung DEX und kann gemeinsam mit Hochschulen, Forschungseinrichtungen und Unternehmen prüfen, welche Hardware-, Sensorik- und Entwicklungsoptionen für das geplante Projekt erforderlich sind.
Anrufen 05732 8411620 E-Mail mail@terra-robotics.de Bedarf ermitteln In 60 Sekunden starten Reseller werden Programm & Vorteile
terra-robotics.de
Häufige Fragen
Was ist der UBTECH Walker Tienkung DEX?
Der UBTECH Walker Tienkung DEX ist eine vollformatige humanoide Forschungsplattform für Embodied AI, Physical AI und Robotikentwicklung. Er kombiniert dynamische Ganzkörperbewegungen mit dexterösen Händen und einer offenen Software- und Hardwarearchitektur für eigene Forschungsprojekte.
Für welche Anwendungen eignet sich der Walker Tienkung DEX?
Der Walker Tienkung DEX eignet sich besonders für Forschung an humanoider Lokomotion, Ganzkörpersteuerung, Greifen und Manipulation, multimodaler KI, Teleoperation, autonomem Verhalten sowie Sim-to-Real-Experimenten.
Was unterscheidet den Walker Tienkung DEX vom normalen Walker Tienkung?
Der Walker Tienkung DEX legt einen stärkeren Fokus auf dexteröse Manipulation und Arm-Hand-Koordination. Seine mehrgliedrigen Roboterhände erweitern die Plattform für anspruchsvolle Greif-, Interaktions- und Manipulationsaufgaben.
Passt der UBtech Walker Tienkung DEX Humanoider Roboter (Inklusive Hebegestell) zu Ihrer Aufgabe?
Beschreiben Sie Einsatz, Wege und Stückzahlen – wir prüfen die passende Ausführung und machen Ihnen ein konkretes Angebot. Unverbindlich, Rückmeldung innerhalb eines Werktags.